
肢体不自由のある人の視点からサイドウォークロボットのアクセシビリティ課題を探索し、ロボティクス実践家との協働デザインを通じて、公共空間でのロボット運用における包括的な設計原則を導く研究。
シェアックリップ
シェアされたアックリップです。
そのほかの #肢体不自由 ピックアップ
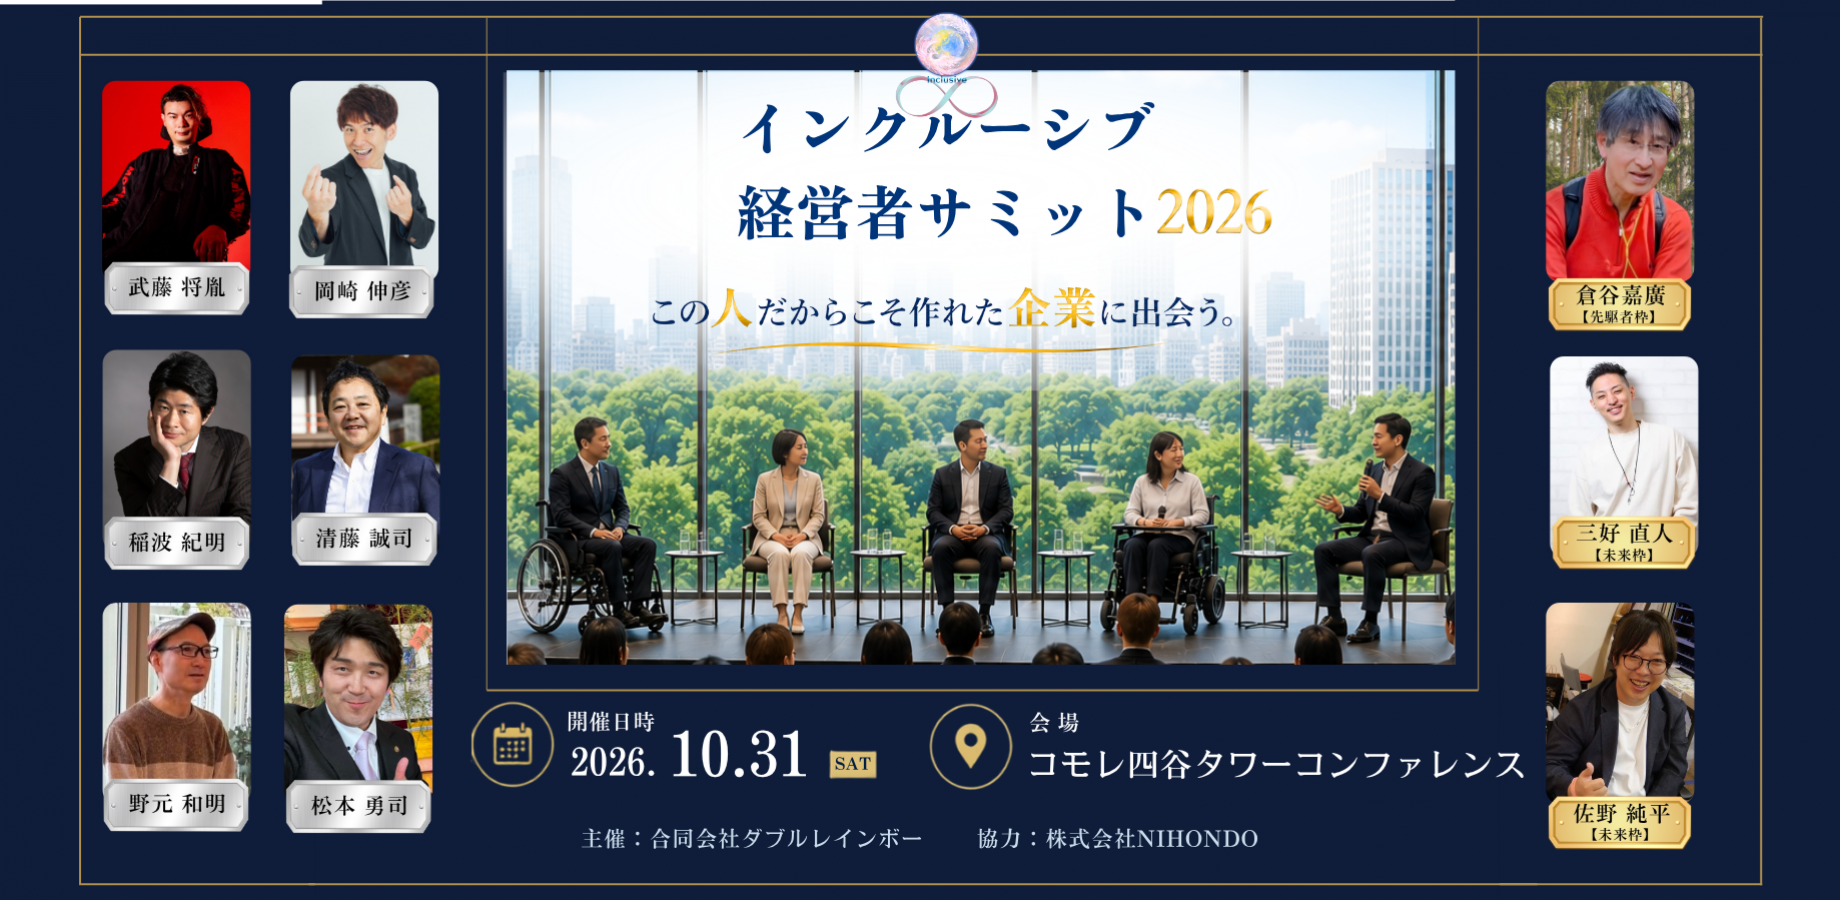
インクルーシブ経営者サミット2026
イベント 開催予定
身体障害を持ちながら事業を築いてきた経営者たちの挑戦を通じて、多様な視点から生まれる事業や社会への貢献を発信するカンファレンス。
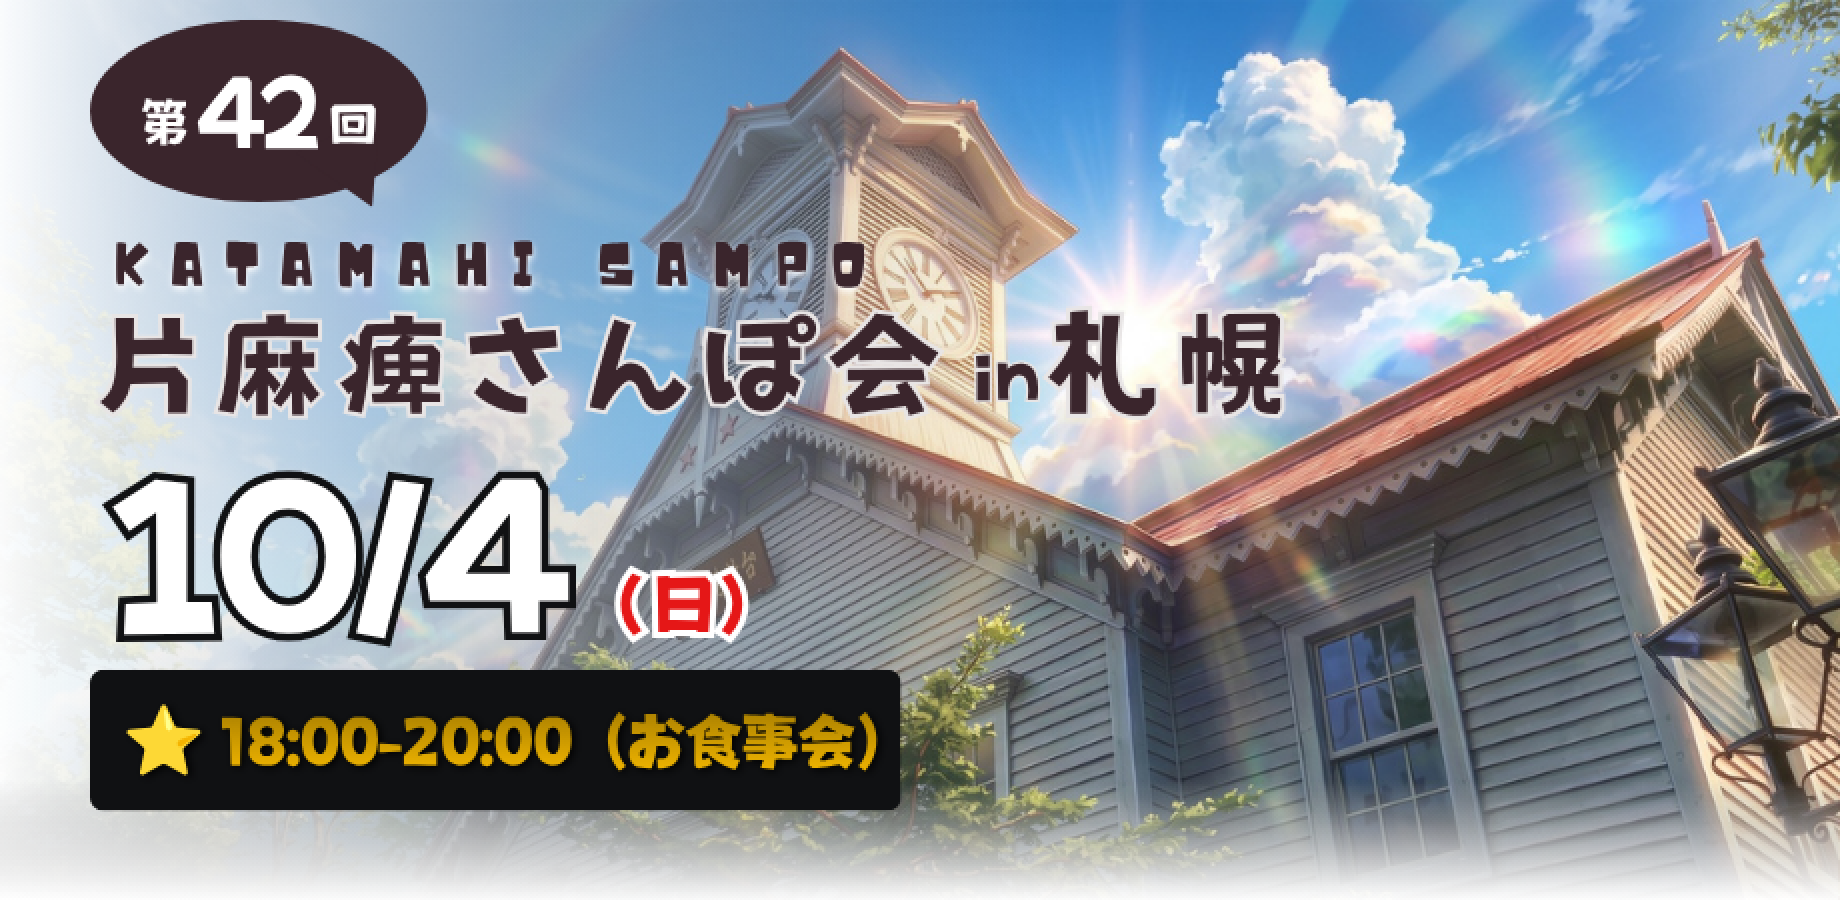
第42回片麻痺さんぽ会in札幌
イベント 開催予定
脳卒中で片麻痺になった人が集う月例の交流会。セラピストや看護師といった支援者も参加でき、特別なプログラムなしに自由に過ごせる。同じ経験を持つ人との関わりが、情報交換や相互の支援につながる。
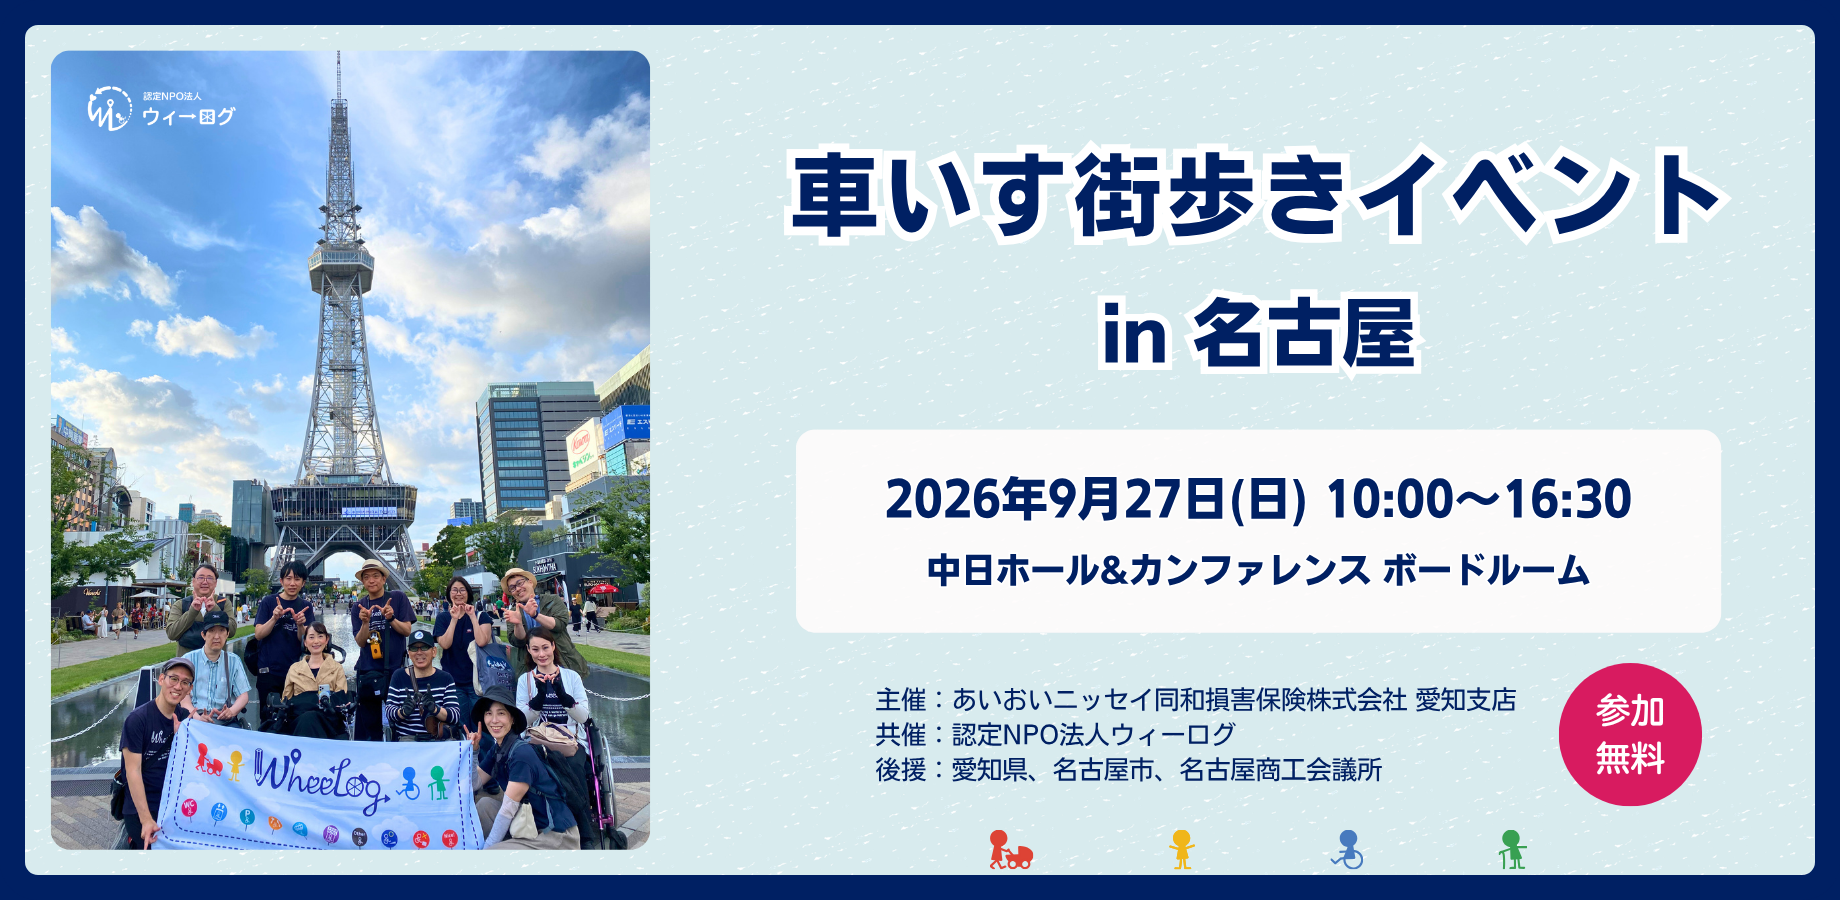
「ユニバーサルな街づくり」を実現する車いす街歩きイベント in 名古屋
イベント 開催予定
車いすで名古屋市内を街歩きし、バリアフリー情報をWheeLog!アプリに投稿する体験型イベント。
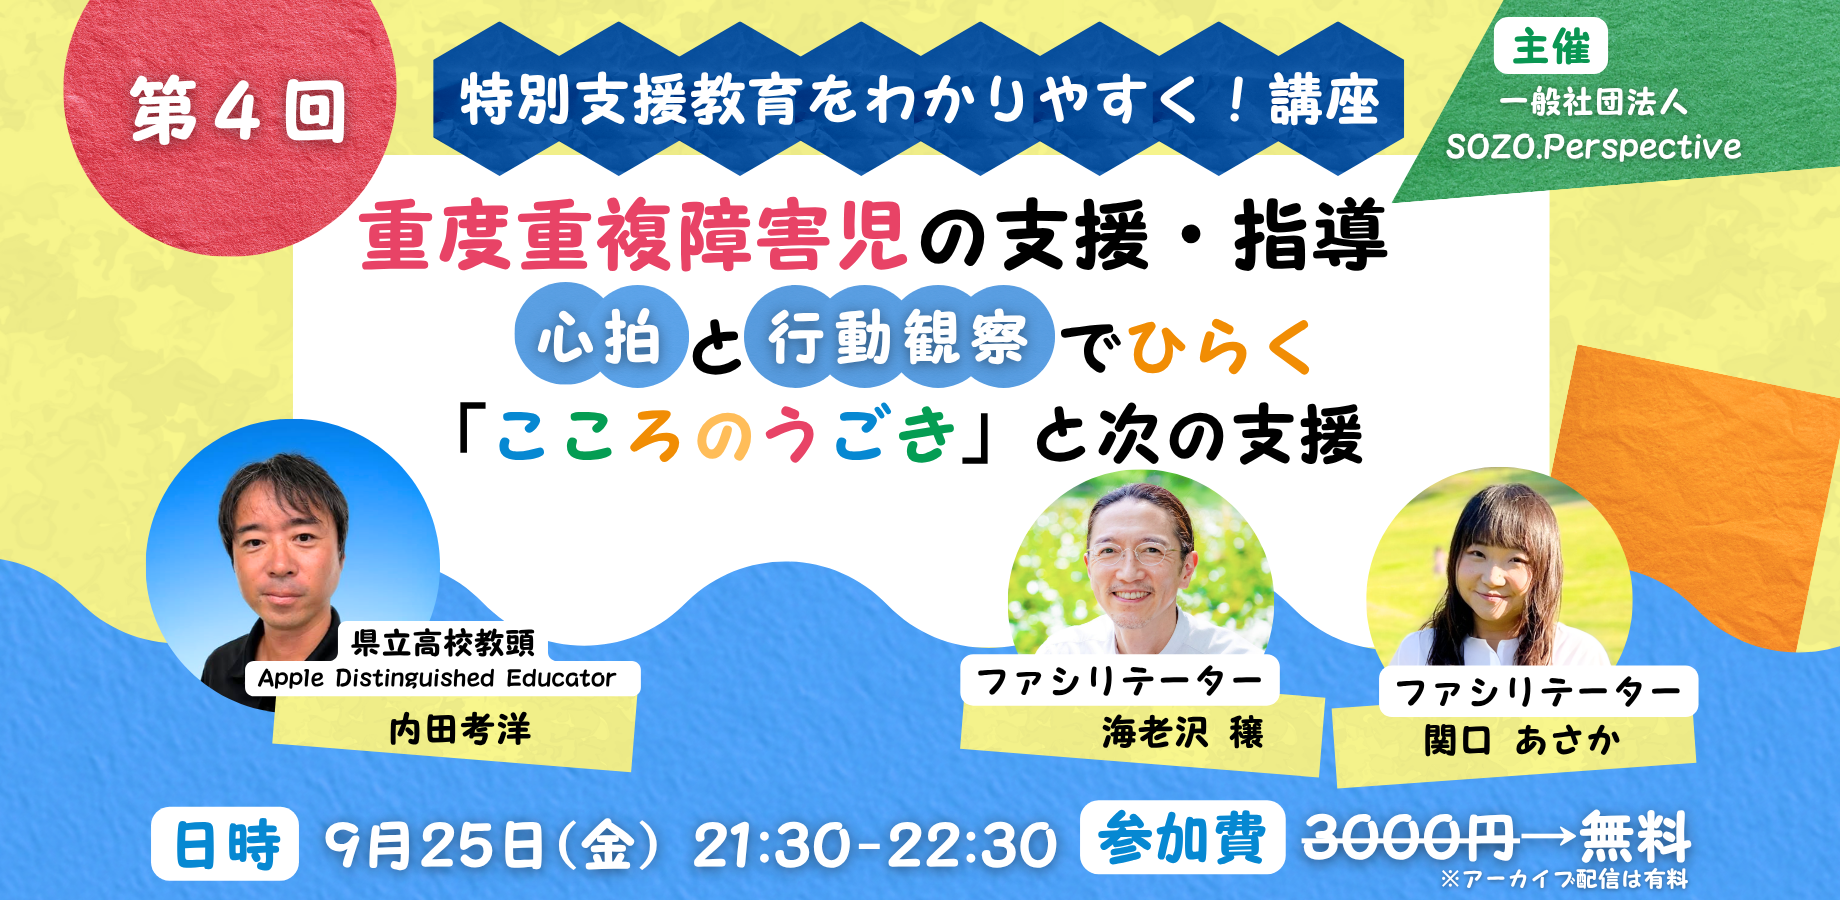
重度重複障害のある子どもたちの心身状態を心拍変動と行動観察で読み取り、それをもとに支援・指導を工夫するスキルを学ぶオンライン講座。視線入力やスイッチ教材などICT・支援技術の活用例も紹介される。

医療型短期入所施設の利用者がアクセシビリティスイッチを使い、自身の得意な動作で入力して水ヨーヨー釣りや釣り竿での魚釣り、かき氷作り、水鉄砲などを楽しむ夏祭りイベントの動画。
肢体不自由の家族との外出を通じて、日常に存在する段差・狭い通路・滑りやすさなどのバリアに初めて気づいたエッセイ。移動支援の工夫の重要性を述べている。
そのほかの #インクルーシブ ピックアップ

障害のある子どもを含むすべての子どもが学べる学校作りのため、基礎的環境整備と合理的配慮の実践を公立学校の事例から学ぶ。教師の視点から多様性の包摂に向き合う

(引用)2007年に特別支援教育が法制化され、8年が経過しました。その間2012年には中央教育審議会から「共生社会の形成に向けたインクルーシブ教育システム構築のための特別支援教育の推進」の報告が出され、2016年4月1日には、いわゆる「障害者差別解消法」が施行されます。このような状況下、学校現場では、具体的にどのようにインクルーシブ教育を進めていけばいいのでしょうか。この難しくも希望のある問いに、編集代表…
Lunch and Learn Webinar Series: Accessible Events
イベント 海外 開催予定
イベント企画・運営におけるアクセシビリティ実装を学ぶウェビナー。障害のある人を含む多様な参加者をインクルーシブに受け入れるための設計・支援技術について解説する。
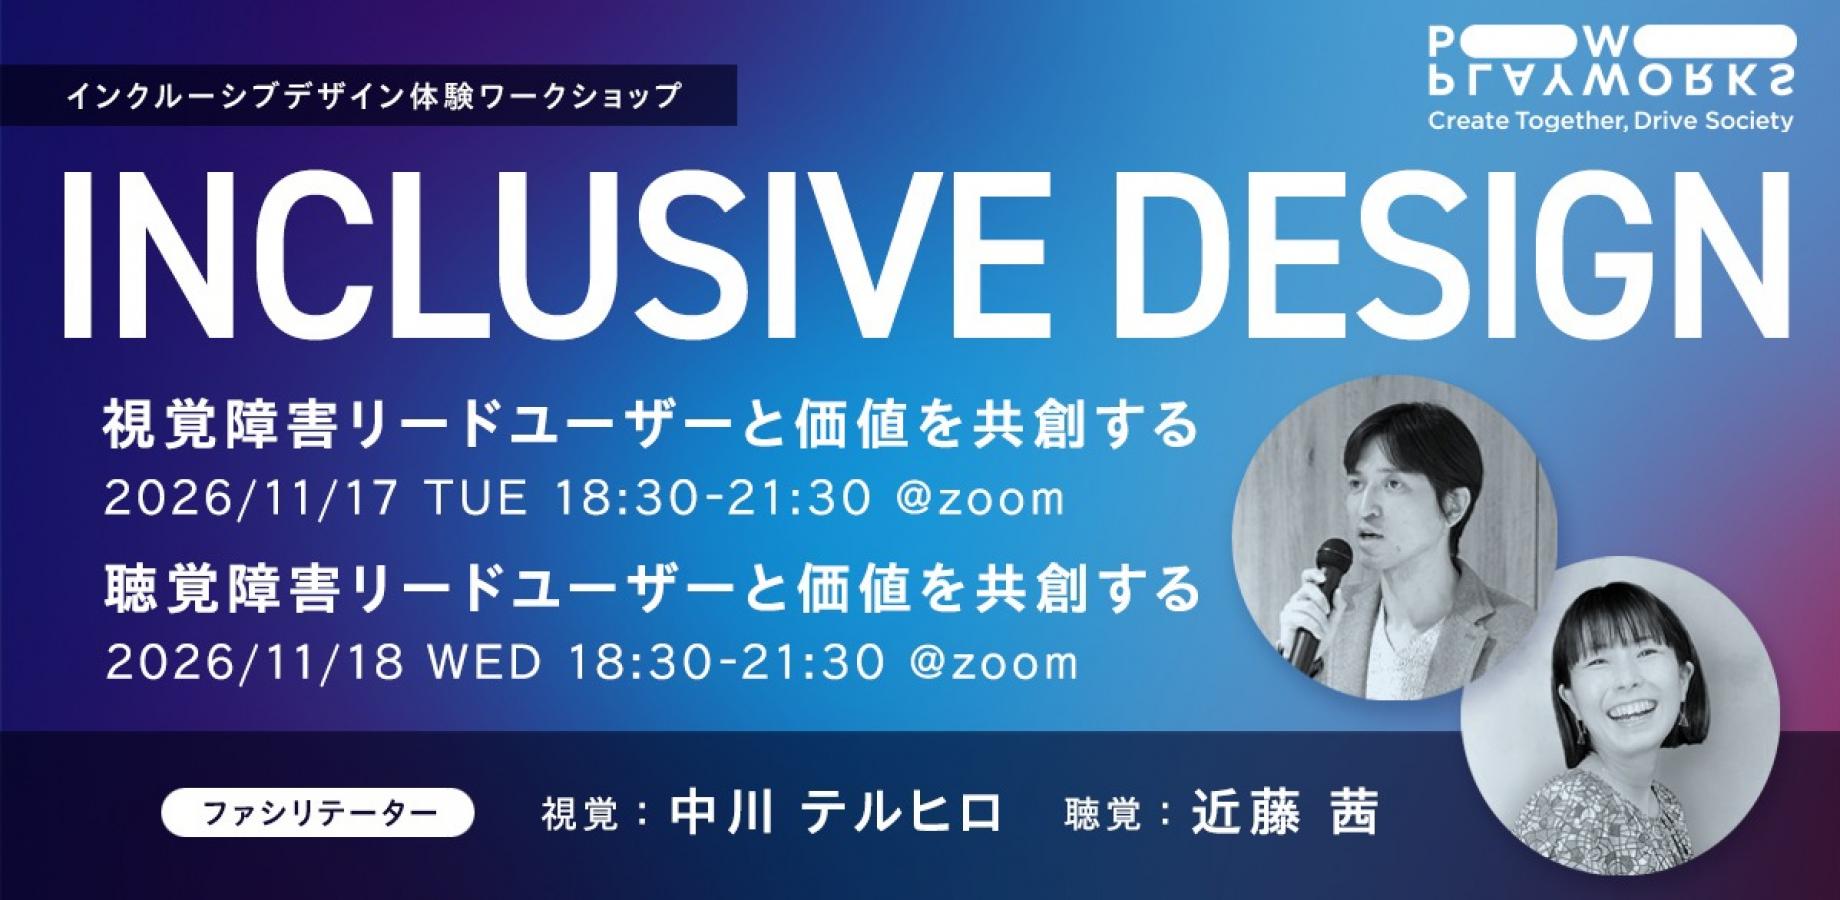
聴覚障害者との共創を通じたインクルーシブデザイン体験ワークショップ。
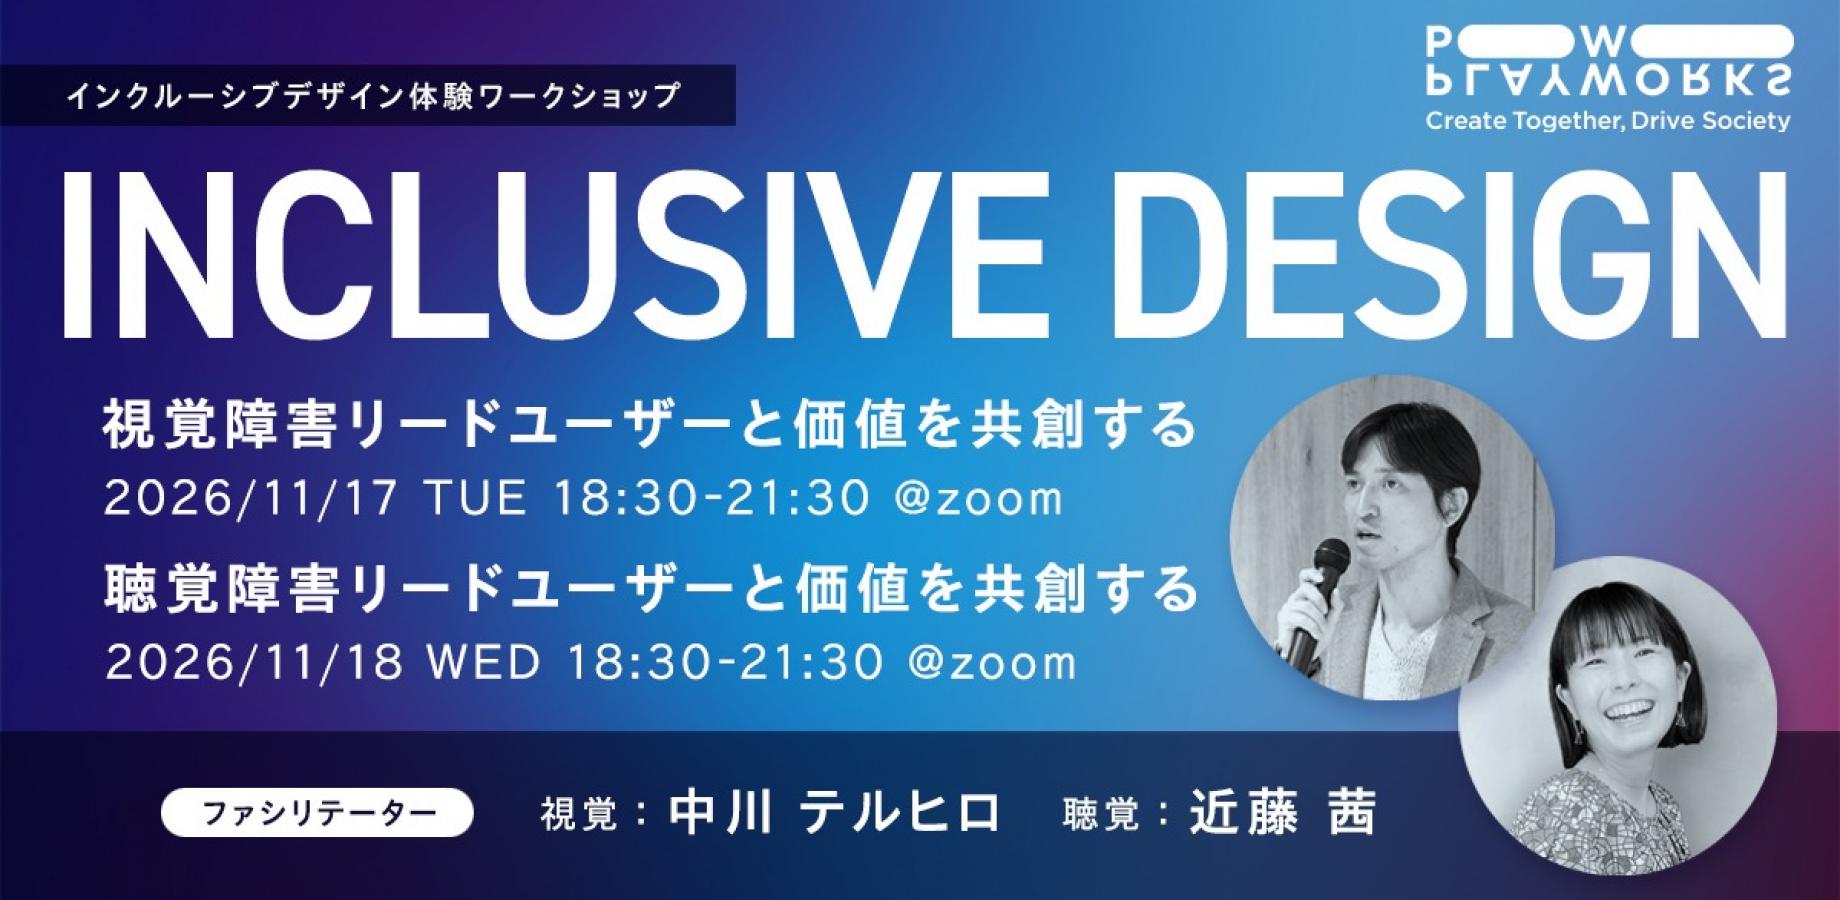
視覚障害者との共創を通じたインクルーシブデザイン体験ワークショップ。
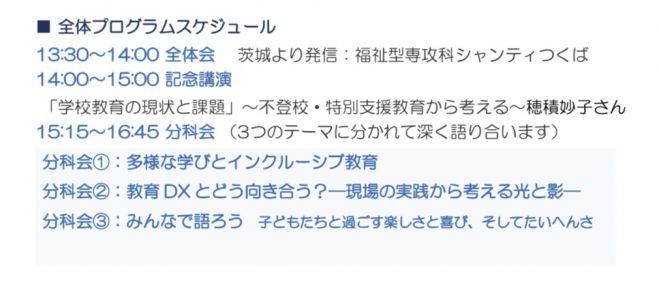
学校教育の課題をインクルーシブ教育・不登校・教育DXと現場実践の視点から、教員と市民で意見交換。教育の包摂と実践を考える集会。